El alumnado del primer curso del Ciclo Formativo de Grado Medio de Técnico en Instalaciones Eléctricas y Automáticas ha realizado el montaje y automatización de un árbol de navidad mediante un autómata programable de la marca Siemens, modelo Logo. Se ha hecho con material eléctrico propio de instalaciones eléctricas de índole profesional tal y como se montan y programan en instalaciones que podemos encontrarnos en nuestros pueblos y ciudades.
"Fabricación de proyectos a través de a implementación de la robótica"

miércoles, 22 de mayo de 2024


MARCADOR PARA UN FUTBOLÍN
- Los alumnos de 4ºDIVER realizan el diseño y programación para un display de 7 segmentos. Este proyecto se destinará como marcador del futbolín ubicado en la ludoteca del centro.
Brazo robótico
El alumnado de 4º de ESO tras realizar varias prácticas con motores paso a paso y servomotores, ha comenzado a construir un brazo robótico utilizando varios materiales e incluso diseñando e imprimiendo piezas mediante impresoras 3D para su posterior montaje y puesta en marcha.
El accionamiento o control de los motores lo están realizando mediante una placa de arduino con su correspondiente cableado. Inicialmente han hecho el montaje y programación para su simulación mediante la plataforma online TinkerCad, lo que les ha permitido aprender cómo deben conectar todos los componentes así como la utilización de los bloques de programación y correspondiente secuenciación para poder realizar los movimientos que se pretenden.
A continuación os dejamos una serie de fotografías del montaje (brazo) y de la pinza lo que permitirá coger un objeto.


martes, 16 de abril de 2024
PROGRAMACIÓN PROYECTO ARDUINO "ENERGÍAS RENOVABLES"
Aprovechando un proyecto en relieve de un valle montañoso utilizado anteriormente por el Departamento de Biología, se aprovecha con el alumnado de Bachillerato para realizar el diseño, programación y montaje de un parque eólico. Se ha realizado el diseño 3D de los aerogeneradores y su impresión, así como el montaje con potenciómetros, transistores, placa protoboard y placa arduino con su correspondiente.
Posteriormente una vez finalizada la maqueta se intentará poner una simulación de planta fotovoltaica y otras proyectos de teleférico realizado por los cursos de 2ESO.
 |
| Diseño - Montaje - Funcionamiento |
miércoles, 10 de abril de 2024
Servomotores con arduino
El alumnado de 4º de ESO que cursan la optativa de Tecnología, baśandose en proyectos de otros cursos, van a realizar un brazo robot. Van a partir de una excavadora realizada con contrachapado accionada mediante sistema hidráulico (jeringuillas con agua). En base a sus dimensiones, han tomado como referencia algunas de dichas piezas diseñándolas en 3D e imprimiéndolas para realizar dicho proyecto. El accionamiento en éste caso va a ser originado mediante servomotores controlados por una placa de arduino. A continuación os dejamos una imagen con los inicios de dicho montaje y su correspondiente programación del sistema de accionamiento.


viernes, 5 de abril de 2024
Programando el robot mbot2.
El grupo de alumnos/as que cursan la optativa de robótica e impresión 3D de 3º de ESO participa en la liga de robótica educativa Robo-reto en varias modalidades 3D-reto y robo-reto (programación de robots educativos). Dicho alumnado ha completado con éxito el primer reto propuesto, tanto de 3D como de la programación del robot, en nuestro caso el mbot2. En relación a la programación de robots, el reto consistía en que el robot recorriera las capas de la atmósfera en el orden correcto debiendo hacer una parada de 2 s en cada una de las capas salvo en la última en la que debía parar 4s, dar dos vuelta completas y retornar al punto de salida. Aquí os dejamos un vídeo de uno de os grupos participantes en dicha liga.
Reto 1. Orden de las capas de la atmósfera.
Programar motor paso a paso
El alumnado de Tecnología e Ingeniería de segundo bachillerato realiza unas pruebas con un motor paso a paso controlado por el driver ULN2003 todo ello conectado y controlado mediante una placa de arduino. Estas pruebas van encaminadas a probar la velocidad más idónea y verificar si dicho motor es capaz de mover el sistema reductor de la extrusora de PET cuyas piezas ya están impresas y montadas.
Aquí os dejamos una serie de fotografías y un vídeo de su funcionamiento junto con el programa de arduino que controla dicho montaje.
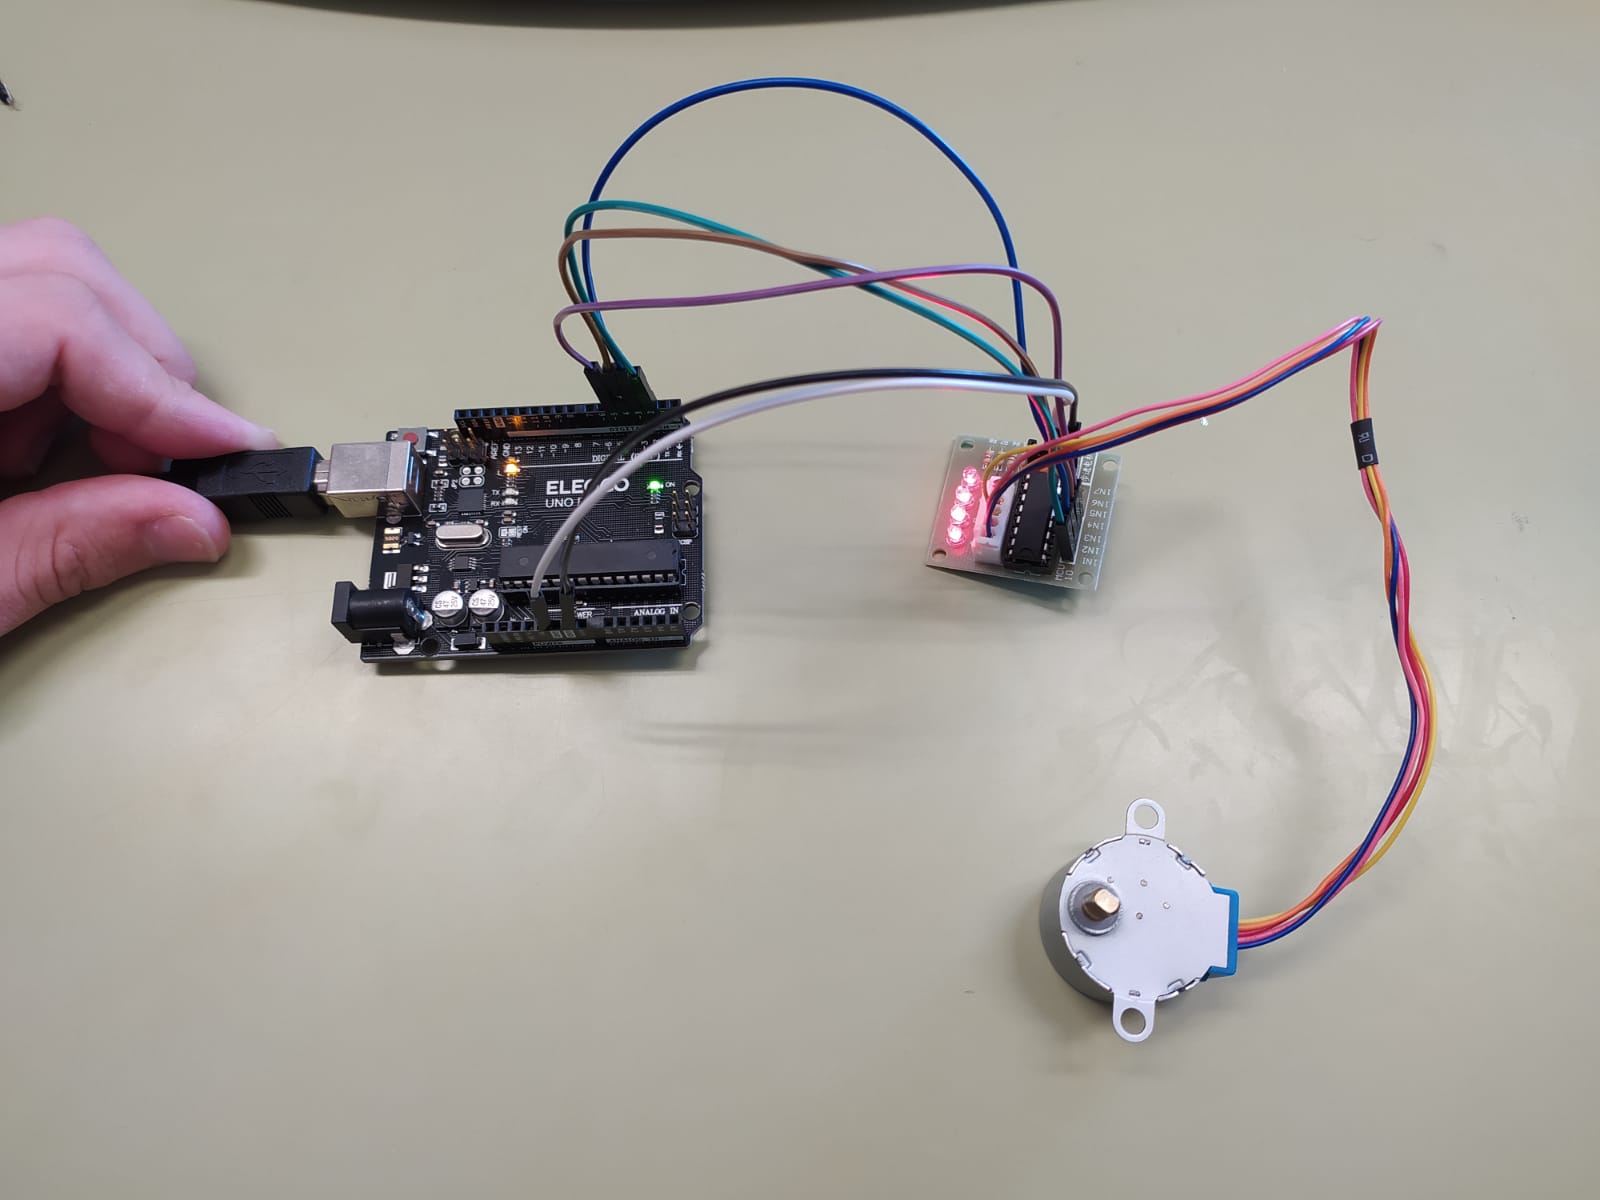
1. Montaje.

2. Programación y carga del programa.
3. Funcionamiento.
PROGRAMA DE ARDUINO
Suscribirse a:
Entradas (Atom)
PAPELERA DE PILAS. CON ARDUINO
PAPELERA DE PILAS. CON ARDUINO Nombre para referenciar esta evidencia: Papelera de pilas con arduino. Objetivo/s principal/es: 1- Inte...

-
Prueba de publicación para generar las url de evidencias de los nuevos participantes.
-
A continuación os dejamos los vídeos de las primeras pruebas de los proyectos desarrollados dentro del presente curso 24-25 del proyecto CIT...
-
El alumnado de 2º de bachillerato ha comenzado a fabricar una extrusora de filamento de PET mediante la integración de elementos diseñados...

